
Mittwoch, 4. März 2015

Sonntag, 22. Februar 2015
Ich habe das Wochenende genutzt und den Videoalgorithmus nochmals etwas bearbeitet. Das ist eine kurze Aufnahme von meinem Fenster aus. Die Auflösung der Webcam für diese Aufnahme beträgt 640x360 Pixel. Das ist ziemlich wenig, und die jpeg Komprimierung verbessert die Qualität auch nicht gerade. Allerdings liefert meine Webcam in dieser Auflösung die meisten fps. Im Video sind einige Ruckler zu sehen. Meine Grafikkarte war mit dem Stream und zusätzlich der VideoCapture Software ziemlich ausgelastet.
Ich bin fieberhaft auf der Suche nach einer 60fps USB Kamera. Die scheint es aber nur bei wenig vertrauenerweckenden chinesischen Sites zu geben. Ich hoffe es findet sich noch was.
Wer das Video mit seiner Oculus testen möchte. Einfach Vollbild und Full-HD Auflösung selektieren und auf den Oculus Bildschirm schieben.
Ich bin fieberhaft auf der Suche nach einer 60fps USB Kamera. Die scheint es aber nur bei wenig vertrauenerweckenden chinesischen Sites zu geben. Ich hoffe es findet sich noch was.
Wer das Video mit seiner Oculus testen möchte. Einfach Vollbild und Full-HD Auflösung selektieren und auf den Oculus Bildschirm schieben.
Dienstag, 17. Februar 2015
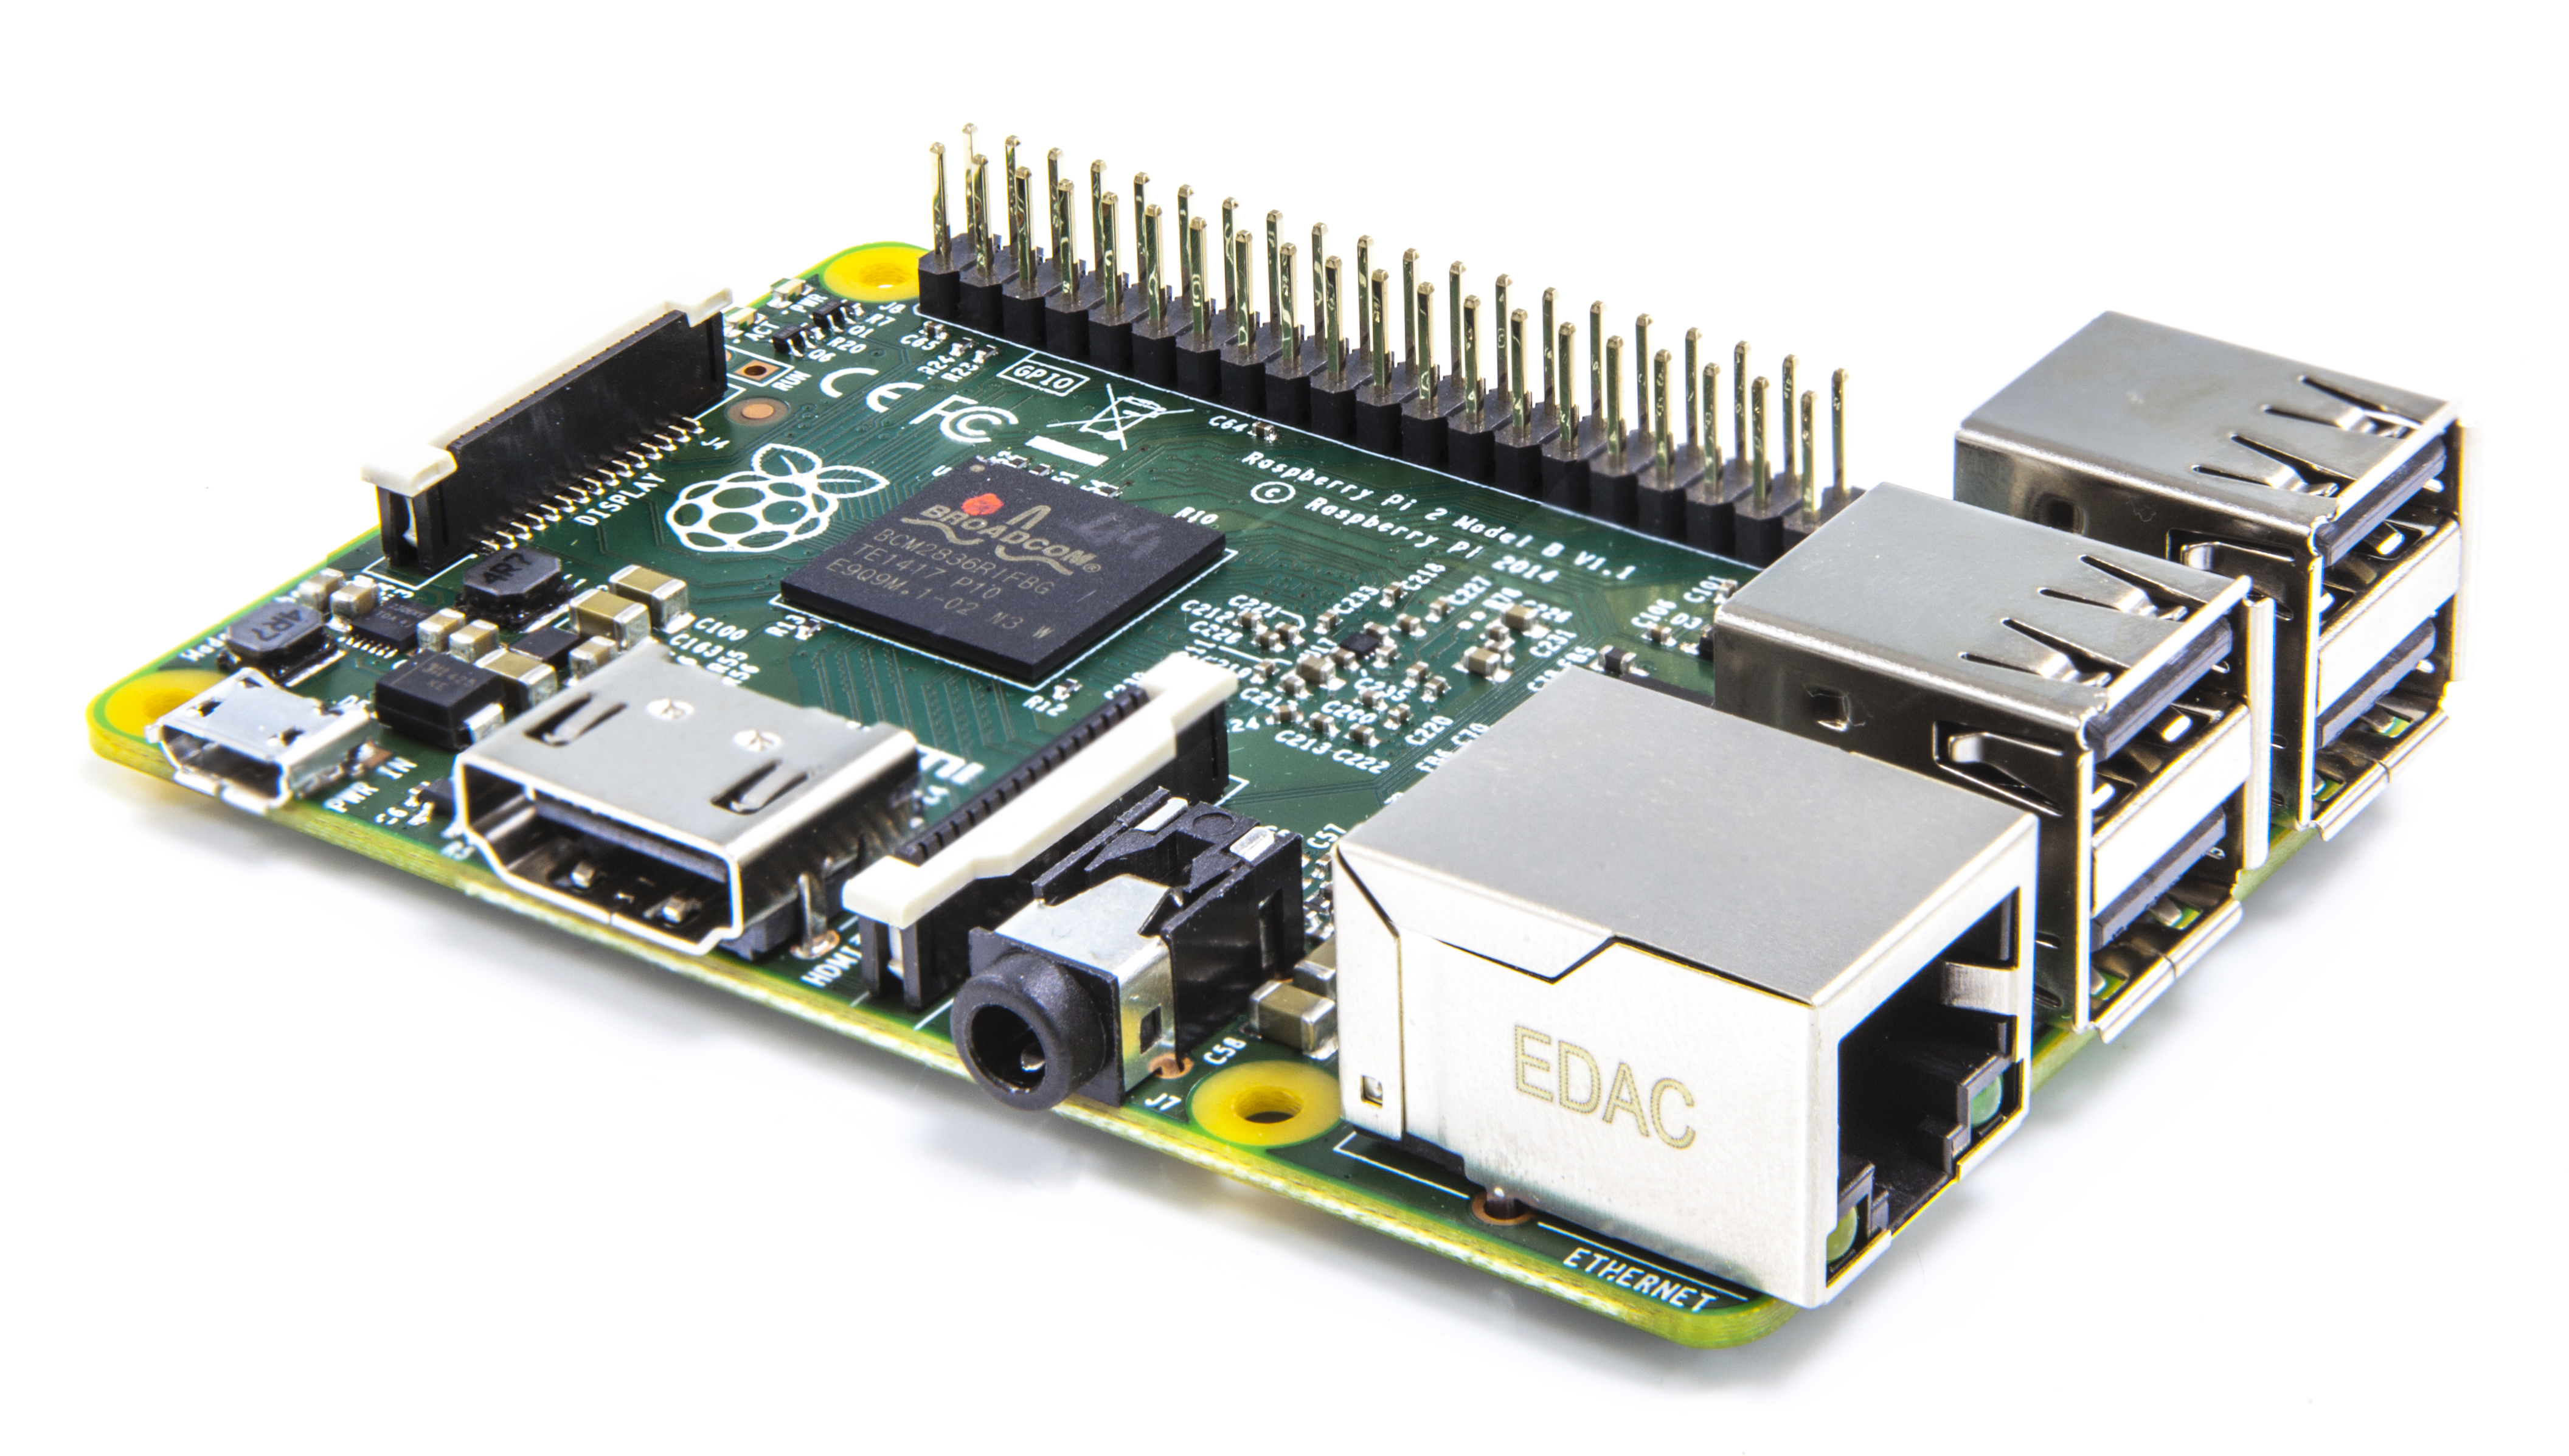
Oh Oh Oh wer von euch hat schon ein Raspberry 2 in die Finger bekommen ? Das Board hat einen 900 MHz Quad-Core und einen Gigabyte Arbeitsspeicher. Das ganze soll auch noch mit einer Embedded Version von Windows 10 ausgeliefert werden.
Ich stelle mir gerade vor das Raspberry direkt als Empfangsstation auf die Oculus zu kleben. Mit qHD sollte es auf jeden Fall funktionieren. Dann gäbe es keinerlei Bindung an einen Laptop oder Rechner mehr. Der Anwender könnte sich mit der Oculus frei bewegen. Ich bin gespannt.

Ich stelle mir gerade vor das Raspberry direkt als Empfangsstation auf die Oculus zu kleben. Mit qHD sollte es auf jeden Fall funktionieren. Dann gäbe es keinerlei Bindung an einen Laptop oder Rechner mehr. Der Anwender könnte sich mit der Oculus frei bewegen. Ich bin gespannt.
Sonntag, 28. Dezember 2014
Weihnachtszeit ist Hackerzeit. Bei soviel süßem kann doch sowieso keiner schlafen. Ich habe die paar Tage genutzt um das Number6 Programm zu reflektieren. Einige Codeschnipsel sind rausgeflogen, einige wurden effizienter umgeschrieben.
- Das Soundstreaming ist komplett rausgeflogen. Die Tonqualität der Webcam ist miserabel, außerdem war mir das Geräusch der Servomotoren elendig auf die Nerven gegangen.
- Die Bildbearbeitung ist jetzt unabhängig von der Auflösung. Ich kann damit ganz einfach zwischen verschiedenen Auflösungen hin und herschalten.
- Ein Fehler der beim abschalten das Programm abstürzen lässt wurde teilweise behoben.
Die Performance Tests haben nochmals gezeigt das die Webcam der Flaschenhals ist. Auf Full-HD bricht die Framerate derart zusammen, dass genaue Bewegungen nicht mehr möglich sind. In HD Auflösung wird eine Framerate von bis zu 18fps erreicht. Richtig super sind qHD und nHD. Dabei sind praktisch keine Bewegungsunschärfen mehr wahrzunehmen. Leider ist das Sichtfeld dann sehr eingeschränkt.
Das Jahr 2015 wird spannend ! Ich habe schon mehrere 60fps Webcams ausgemacht mit denen diese Unschärfen hoffentlich behoben werden können. Außerdem habe ich ein paar coole Erweiterungen geplant. Unter anderem einen Roboterarm gepaart mit einem Tracking-Handschuh. Damit wäre es möglich die eigene Handbewegung zu verschieben (MR Stufe 3) und mit entfernten Gegenständen zu arbeiten.
- Das Soundstreaming ist komplett rausgeflogen. Die Tonqualität der Webcam ist miserabel, außerdem war mir das Geräusch der Servomotoren elendig auf die Nerven gegangen.
- Die Bildbearbeitung ist jetzt unabhängig von der Auflösung. Ich kann damit ganz einfach zwischen verschiedenen Auflösungen hin und herschalten.
- Ein Fehler der beim abschalten das Programm abstürzen lässt wurde teilweise behoben.
Die Performance Tests haben nochmals gezeigt das die Webcam der Flaschenhals ist. Auf Full-HD bricht die Framerate derart zusammen, dass genaue Bewegungen nicht mehr möglich sind. In HD Auflösung wird eine Framerate von bis zu 18fps erreicht. Richtig super sind qHD und nHD. Dabei sind praktisch keine Bewegungsunschärfen mehr wahrzunehmen. Leider ist das Sichtfeld dann sehr eingeschränkt.
Das Jahr 2015 wird spannend ! Ich habe schon mehrere 60fps Webcams ausgemacht mit denen diese Unschärfen hoffentlich behoben werden können. Außerdem habe ich ein paar coole Erweiterungen geplant. Unter anderem einen Roboterarm gepaart mit einem Tracking-Handschuh. Damit wäre es möglich die eigene Handbewegung zu verschieben (MR Stufe 3) und mit entfernten Gegenständen zu arbeiten.
Samstag, 8. November 2014
Die HTWG Konstanz hat einen Artikel über meine Arbeit veröffentlicht. Scheinbar stößt das Thema auf viel Interesse. Vielen Dank an Felix Herz und Anja Wischer.
Artikel der HTWG Konstanz
Artikel im Südkurier (08.12.2014)
Artikel der HTWG Konstanz
Artikel im Südkurier (08.12.2014)
Sonntag, 2. November 2014
Zurück von der Make Munich.
Ich habe einen ganzen Haufen interessanter Leute getroffen. Auch ein paar gute Ideen sind dabei herausgekommen. Jetzt werde ich prüfen ob die 3D Ansicht mit einem Prisma vor der Kamera verbessert werden kann. Auf jeden Fall muss ich die Verbindung erweitern, so das ich im laufenden Betrieb zwischen WLAN und Kabel wechseln kann. Bei 20 offenen und sich überlagernden Netzen die es hier gab ist der Roboter mal des öfteren wegen Verbindungsproblemen abgestürzt.


Ich habe einen ganzen Haufen interessanter Leute getroffen. Auch ein paar gute Ideen sind dabei herausgekommen. Jetzt werde ich prüfen ob die 3D Ansicht mit einem Prisma vor der Kamera verbessert werden kann. Auf jeden Fall muss ich die Verbindung erweitern, so das ich im laufenden Betrieb zwischen WLAN und Kabel wechseln kann. Bei 20 offenen und sich überlagernden Netzen die es hier gab ist der Roboter mal des öfteren wegen Verbindungsproblemen abgestürzt.
Abonnieren
Posts (Atom)